 About / Advertise
Att få AI, sensorer, motorstyrning och kommunikation att fungera tillsammans kan ta månader i ett robotprojekt. På Electronica i München presenterar NXP en gemensam utvecklingsplattform som enligt företaget kan korta integrationsarbetet till dagar eller veckor.
NXP:s Unified Robotics Platform bygger på företagets så kallade neural axis-arkitektur. Tanken är att samla beräkningar, realtidsstyrning, kommunikation och säkerhet i ett distribuerat system där delarna redan är testade för att fungera tillsammans.
I stället för att börja med integrationen av separata kretsar och programvaror kan utvecklaren utgå från färdiga delsystem. En motorstyrning kan exempelvis kompletteras med AI-baserad bildanalys, navigering och autonom styrning utan att hela systemarkitekturen behöver byggas om.
Plattformen omfattar ett modulärt SDK med öppen källkod och stöd för etablerade ramverk som ROS 2, Zephyr och PX4. NXP tillhandahåller även referenskonstruktioner med processorer och styrkretsar ur företagets befintliga sortiment.
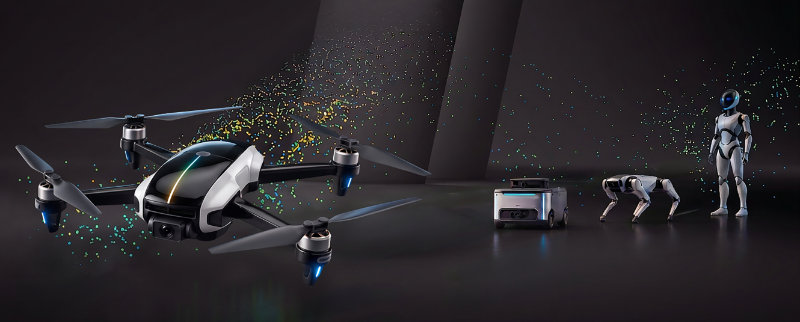
De första konstruktionerna riktar sig till drönare. Här används bland annat applikationsprocessorn i.MX 95 för autonom beräkning, i.MX RT1064 för flygstyrning och styrkretsar i MCX-familjen för sensornätverk och motorstyrning.
NXP hävdar att en utvecklare kan få igång de första drönarfunktionerna på 30 minuter med den färdiga referensplattformen. Det handlar alltså inte om att konstruera en komplett drönare på en halvtimme, utan om att snabbt komma igång med en redan integrerad lösning.
Plattformen och de första referenskonstruktionerna finns tillgängliga nu. Under andra halvåret 2027 ska NXP bredda stödet till bland annat servicerobotar och autonoma mobila robotar.